pabaigai - suskaiciuojat ir paziurit kokiu komponentu truksta jusu dezutei. Duodat savo emeilus ateities komunikacijai visokiom varzybom ar bendriem projektam … (pvz gal visgi padarysim line following competition) (pvz gal visgi padarysim dideli ekrana ir reikes tetri/kita zaidima suprograminti)
Temos:
- Mikrokontroleriai ir mikrokompiuteriai, jų specifika ir skirtumai
- Tiesinės elektrinės grandinės, jų elementai ir jose vykstantys procesai
- Netiesinės elektrinės grandinės, jų elementai, šių grandinių analizės metodai, panaudojimas
- Sensoriai, aplinkinio pasaulio suvokimas
- Skaitmeninis analoginis konvertavimas: PWM, ADC, DAC
- Mikrokontrolerių programavimas
- Duomenų perdavimas, signalai, terpė, perdavimo aparatūra, protokolai naudojami robotikoje
- Elektrovarikliai, steperiai, judančios dalys
- Variklių ir steperių valdikliai, servo varikliai
- Giroskopai, akselerometrai, kompasai
- Kameros, LED šviestukai
- Ekranai, duomenų išvedimas
- Linijiniai ir impulsiniai maitinimo šaltiniai
- Virtualios robotikos aplinkos
- Dirbtinio intelekto metodai robotikoje
Kursas apie robotiką
anodas.lt-ismaniosios-grandines-su-arduino.pdf
“Įvadas į robotiką”
Užduotys
- https://aws.amazon.com/iot-core/ - padarysi projekta su situo
- Linija sekantis robotas
- Į saulę pasisukantys saulės baterija
- Šiašiakoji robotą vorą
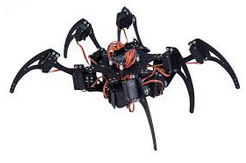
- Išmokti sukti stepperi labai greitai
- Balansuojanti robotą
- Vaikščiojanti robotą
- Besivartantį kūbą
- automatiškai besitaikantį lazeriu įtaisą
- Trianguliacijos būdu surasti objekto koordinates pagal 3 wifi šaltinius
- time laps panoramine nuotrauka (keliem studentam)
- Robot ranka su fydbaku, pasiukoji veiksa ir ji padaro ta pati - irasyti judesi … cia reiks hakinti servo varikslius imti is ju inputa
- padaryti a) kad steperis apsiverstu, b) atsistotu ir stovėtu ant briaunos.
- padaryti LIDAR
- sensor fusion, sujungti rotary encoder ir akcelerometra pozicijos nustatymui.
- sensor fusion, sujungti 2/3 rusiu atsumo matuoklius

Darbas su duomenimis
- naudojantis IoT rinkti duomenis is sensoriu
- apdoroti surinktus duomenis, prognozuoti ar pan.
Kelios prezentacijos apie Arduino: